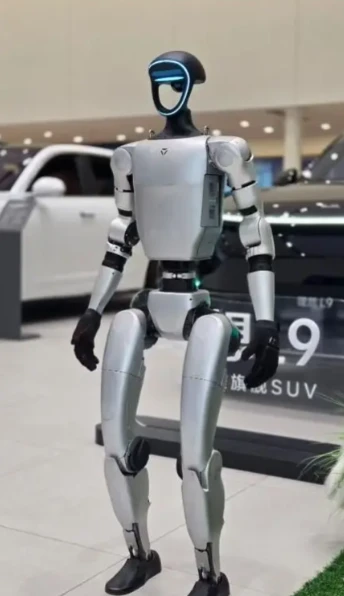
Robotite arendamisel on ülioluline üks põhitehnoloogia: laagrite rakendamine humanoidrobotite valdkonnas. Humanoidrobotite põhikomponendina moodustavad laagrid ligikaudu 5,5% peamiste komponentide väärtusest. Erinevat tüüpi laagrid mängivad roboti erinevates osades asendamatuid rolle.
Ⅰ Reduktorite laagrid
Reduktor on humanoidroboti põhiline jõuülekandemehhanism, mis on võrreldav inimese liigesega. Täppisreduktor on vaheseade, mis ühendab toiteallika ja täiturmehhanismi. Selle ülesanne on vähendada servomootori suurt kiirust, võimendada servomootori algset pöördemomenti ülekandearvude kaudu ning tagada suure jäikuse hoidmine ja -täpne positsioneerimine. Humanoidrobotite reduktorid hõlmavad peamiselt harmoonilisi reduktoreid, RV reduktoreid ja planetaarseid reduktoreid. Erinevat tüüpi reduktoritel on laagritele erinevad nõuded:
1. RV reduktorlaagrid:
Haagissuvilate reduktorid, tuntud ka kui pöördvektori reduktorid, sisaldavad esi{0}}etapilise planetaarülekande reduktorit ja tagumise-astme tsükloidset tiibratta reduktorit. See ülekandemeetod on edasiarendus, mis põhineb klassikalisel tihvt{3}}pendelplaneediülekande tehnoloogial. See ühendab endas mitmeid eeliseid, nagu kompaktne suurus, kerge kaal, lai ülekandearv, pikk kasutusiga, stabiilne täppishooldus, kõrge efektiivsus ja sujuv jõuülekande jõudlus.
RV reduktor kasutab kolme tüüpi laagreid: õhukese{0}}seinaga nurgeline kontaktkuullaager pealaagri jaoks (väljundvõll), õhukeseseinaline koonusrull-laager võlli ekstsentriliseks positsioneerimiseks ja põhikorpuse toestamiseks, silindriline rull (nõelrull) toestamiseks, tsükloidne õõnsus}{2} soone kuullaager hammasratta toestamiseks.
2. Harmooniliste reduktorite laagrid
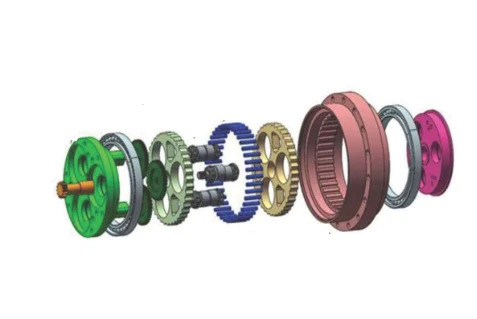
Robotite pöörlevad liigendid kasutavad peamiselt harmoonilisi reduktoreid. Nende tootmistehnoloogia põhineb harmoonilisel ülekandel. Harmooniline reduktor on mehaaniline ülekandesüsteem, mis koosneb neljast põhikomponendist: lainegeneraator (painduv laager), ristatud rull-laagrid (jäik laager), painduv hammasratas välise hammasrattaga (painduv ratas) ja jäik hammasratas (jäik ratas).
① Risti rull-laagrid
Harmooniliste reduktorite jaoks on saadaval mitmesugused ristrull-laagrite seeriad, mis taluvad mitmesuunalist koormust- ning pakuvad suurt täpsust ja jäikust. Spetsiaalselt harmooniliste reduktorite jaoks loodud ristrull-laagrid võib nende kasutuskeskkonna alusel jagada kahte põhikategooriasse: poolitatud välisrõngaga ja integreeritud siserõngaga laagrid. Nende laagrite veereelemendid on silindrilised rullid, mis on paigutatud 90-kraadise risti nurga all V-kujulises jooksurajal. See konstruktsioon võimaldab laagril samaaegselt taluda mitmest suunast tulevaid koormusi, sealhulgas aksiaal-, radiaal- ja ümberminekumomente. Lisaks on neil laagritel suur täpsus, suur jäikus ja suurepärane komposiitkoormus{7}}kandevõime, muutes need harmooniliste reduktorite asendamatuks komponendiks.
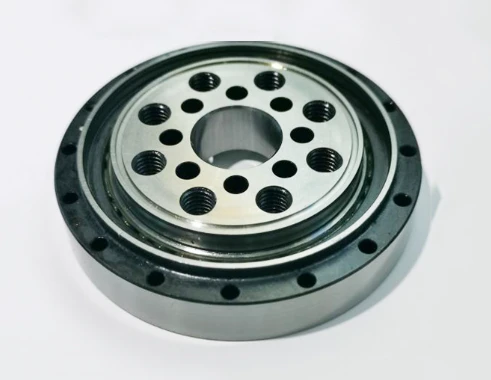
② Painduvad laagrid Spetsiaalselt harmooniliste reduktorite jaoks loodud painduvad laagrid erinevad traditsioonilistest laagritest. Need on õhukese{1}}seinaga kuullaagrid, mille välisrõngas on õhem, mistõttu need võivad radiaalselt deformeeruda. Hoolimata õhukestest seintest on need väga paindlikud ja nende stabiilse töö tagamiseks kasutatakse kvaliteetseid materjale-. Nendel harmooniliste reduktorite painduvatel laagritel on suurepärane pingetaluvus{5}. Nad taluvad tõhusalt vahelduvaid painde- ja pöördemomendi pingeid, säilitades nende suhteliselt õhukese seina konstruktsioonile vaatamata nukkidega suhtlemisel teatud paindlikkuse. Nii sisemine kui ka välimine rõngas, aga ka veereelemendid on valmistatud kvaliteetsest-kvaliteetsest-süsinikkroomlaagrite terasest ja on varustatud integreeritud nailonist fiksaatoriga, mis tagab harmoonilise reduktori harmooniliste generaatori sektsioonis laagri stabiilse ja tõhusa töö.

Harmoonilised reduktorid kasutavad tavaliselt ühte risti rull-laagrit ja ühte painduvat laagrit.

3. Planeedi reduktor
Planeedi reduktor on kõige tõhusam käigukasti struktuur. Planeediülekande mehhanism koosneb peamiselt planetaarülekandest, planeedikandurist ja päikeseülekandest. Täppisplaneedi reduktoris paneb peamootor, näiteks servomootor, tavaliselt päikeseülekande pöörlema. Päikesehammasratta haardumine planetaarhammasratastega paneb planeedihammasrattad pöörlema. Kuna planeedihammasratta teine pool haakub reduktori korpuse siseseinal oleva rõngasrattaga, veerevad planeedihammasrattad, mida juhib oma pöörlemine, rõngashammasrattal päikeseülekande pöörlemisega samas suunas, moodustades "revolutsioonilise" liikumise ümber päikeseülekande. Päikese- ja hammasratta hammaste arvu erinevus saavutab kiiruse vähendamise eesmärgi.
Planeedi reduktor muudab mootori suure-kiiruse pöörlemise väikeseks-kiiruseks ja suureks{2}}pöördemomendiks, mis sobib robotite mitte-kõrge-täpsete osade, nagu alajäsemete (nt puusa- ja põlveliigesed) ülekandevajaduste jaoks. Pannes planeedihammasrattad pöörlema ja tiirlema läbi päikesekäigu, annab võimsuse lõpuks planeedi kandur. Sellel on lihtne struktuur, madal hind ja suur-kandevõime.
Võttes näiteks Tesla Optimus Gen-2 roboti, kasutab selle planetaarne reduktor sügava soonega kuullaagriid ja nõelrull-laagreid. Sügava soonega kuullaagriid kasutatakse väiksemate radiaal- ja aksiaalkoormuste talumiseks, nõelrull-laagreid aga selleks, et taluda tohutuid radiaalseid koormusi, mida planetaarülekanded tekitavad nende suurel kiirusel pöörlemisel.

II. Muud humanoidrobotite laagrid
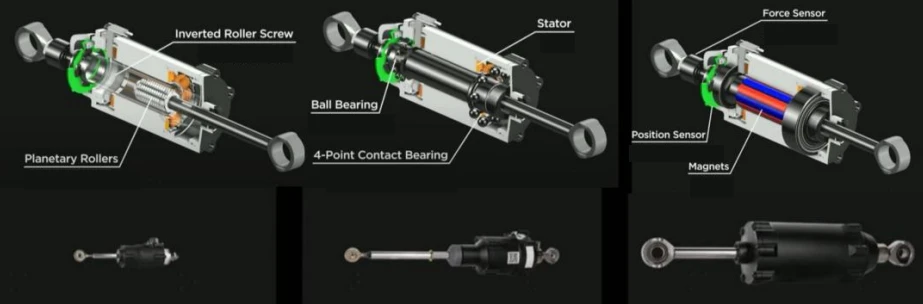
1. Lineaarsed ajamid: neli-punkti kontaktlaagrit
Neli-punktikontaktlaagrit kasutavad kuullaagrid, kus kuullaagri teraskuulid puutuvad kokku sisemise ja välimise rõngaga neljas punktis, saavutades kahe-punkti kontaktoleku. See võimaldab neil taluda kahesuunalisi aksiaalseid koormusi ja teatud osa radiaalkoormustest. Komposiit-siserõnga konstruktsioon mahutab rohkem kuule, suurendades -koormuste kandevõimet; poolitatud struktuur hõlbustab paigaldamist ja sobib ruumipiirangute jaoks{5}}. Kontaktnurk on tavaliselt 35 kraadi või 45 kraadi, väikese aksiaalse kliirensiga, tagades seega suure kiiruse piiramise ja jäikuse.
Pöördliigendites ja lineaarsetes ajamites kasutatakse tavaliselt nelja-punkt-kontaktlaagrit koos ristrull-laagritega, et saavutada suur-täpne liikumine.
2. Ise-määrduvad ühenduslaagrid: isemäärevad laagrid saavutavad bimetalliliste komposiitmaterjalide või tahkete määrdeainete kaudu väikese-hõõrdejõu, mille hõõrdetegur on vaid 0,08, kuid neil on ka kõrge kulumiskindlus (kasutusaeg üle 10,00 tundi). Humanoidrobotites kasutatakse neid peamiselt liigendmoodulites, millel on hooldus-vaba töö, suur kandevõime ja pikk eluiga, mis vastavad kõrge-sagedusliku liikumise ja mikroni{10}}taseme täpsuse nõuetele. Näiteks Changsheng Bearingi isemäärduvad{12}libiglaagrid on rakendatud Unitree Roboticsi humanoidrobotite ühendusmoodulitele, mille läbitungimismäär on üle 80%, muutes need ainuõiguslikuks tarnijaks.
Muud isemäärevate laagrite{0}}rakendused robotites:
Reduktorite komplektid: vastavad kõrgetele{0}}täpsete ülekandenõuetele ja tagavad liikumise stabiilsuse.
Liigesühendused: suure koormuse kandmine ja kiire{0}}töö, vähendades energiatarbimist.
Kruviajamiga süsteemid: kohandumine mikroni{0}}taseme liikumise täpsusega, parandades üldist paindlikkust.
Kokkuvõte: Humanoidrobotite tehnoloogilises püramiidis on laagrid, kuigi väikesed, ülioluline tuum, mis ühendab ülemist ja alumist kihti. See ei ole pelgalt füüsiline konnektor, vaid ka jõudluse võimaldaja, mille tähtsus avaldub kolmes aspektis: **Liikumise täpsuse nurgakivi:** Kõrge-täpse, suure-jäikusega laagrid tagavad iga roboti liikumise sujuvuse, täpsuse ja stabiilsuse. Alates mikro-osavate kätega manipuleerimisest kuni jalgade liigeste võimsa toetamiseni võimenduvad isegi väikesed laagrivead, mis määravad otseselt roboti üldise liikumisvõime.
**Koormus{0}}kandevõime ja eluea garantii:** Humanoidrobotid peavad dünaamilistes keskkondades taluma keerulisi mitmemõõtmelisi{1}koormusi. Spetsiaalsed õhukeseseinalised nurkkontaktkuullaagrid, ristrull-laagrid ja muud kergekaalulised konstruktsioonid tagavad suurepärase ümberminekuvastase-võime ja väsimustugevuse, moodustades roboti pikaajalise-kindla töö nurgakivi.
**Energiatõhususe ja integratsiooni võti:** madala{0}}hõõrdumisega laagrid vähendavad võimsuskadu, parandavad energiatõhusust ja pikendavad kaudselt roboti vastupidavust. Samal ajal säästab kompaktsete laagrite (nagu neli-punktkontakti kuullaagrid) tekkimine roboti liigendite projekteerimisel väärtuslikku ruumi, võimaldades suuremat integratsiooni.